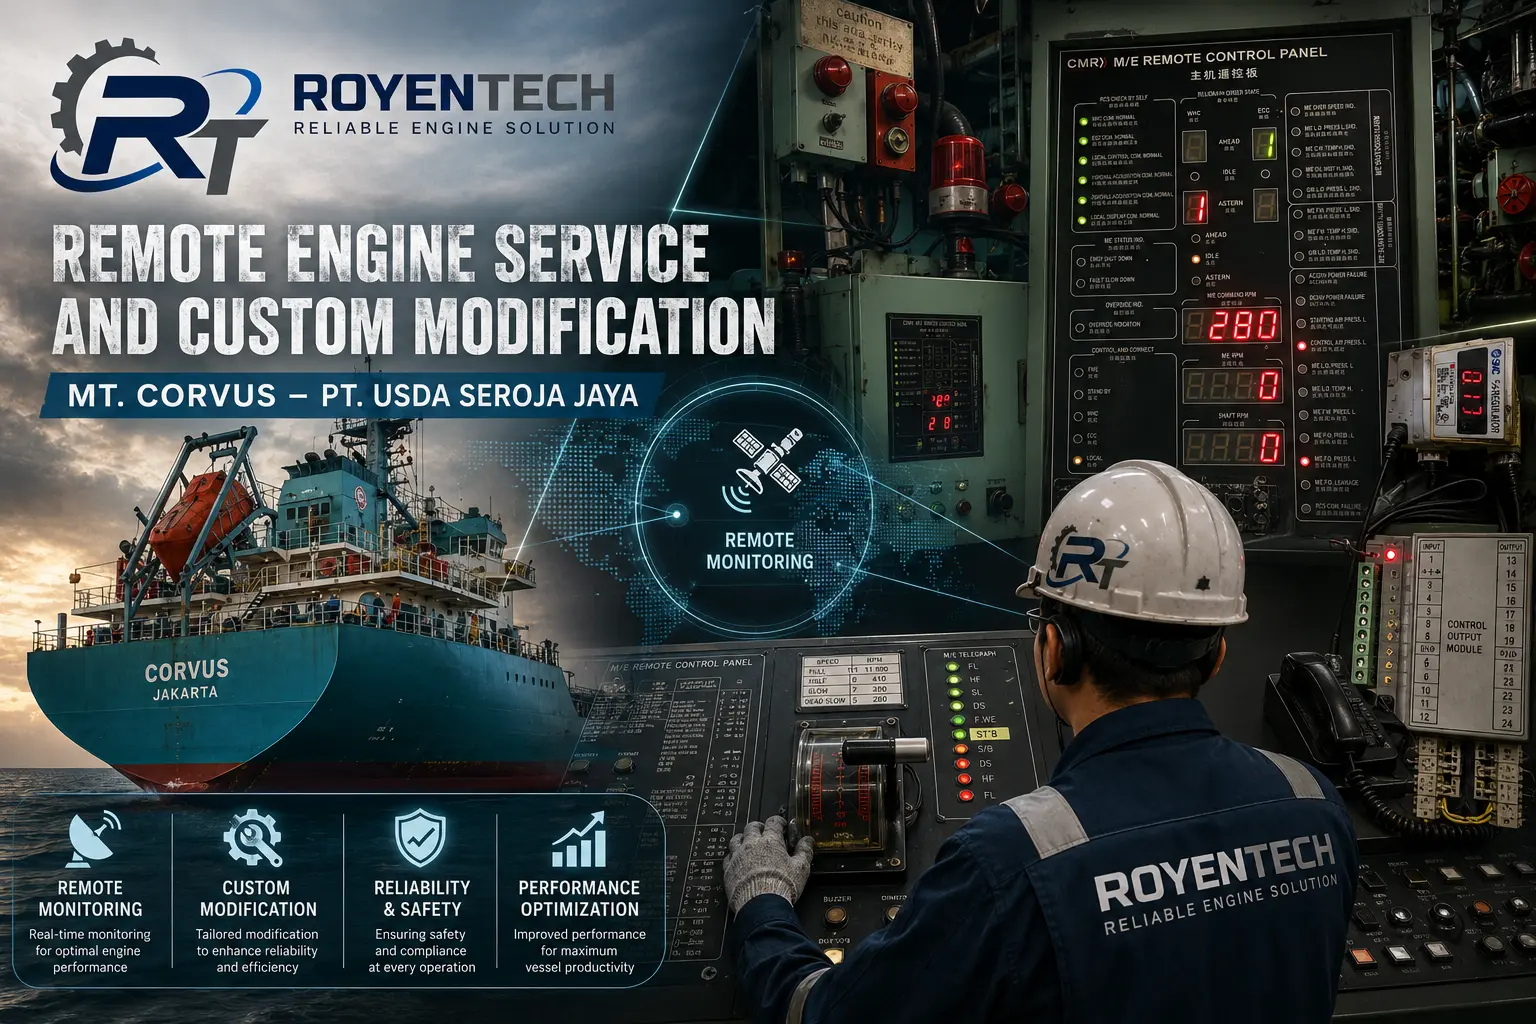

Sistem remote engine pada kapal tanker memiliki peran vital dalam pengoperasian kapal. Ketika sistem ini mengalami gangguan, maka proses maneuvering, pengaturan RPM, hingga kontrol ahead-astern dapat terganggu secara serius. Kondisi inilah yang terjadi pada kapal MT. Corvus milik PT. USDA Seroja Jaya.
Tim teknisi melakukan pekerjaan Remote Engine Service and Custom Modification untuk mengembalikan fungsi sistem remote control main engine yang sebelumnya mengalami kegagalan total. Proses troubleshooting hingga retrofit custom dilakukan dengan berbagai tantangan teknis, terutama pada komunikasi CANBus dan konversi sinyal kontrol engine.
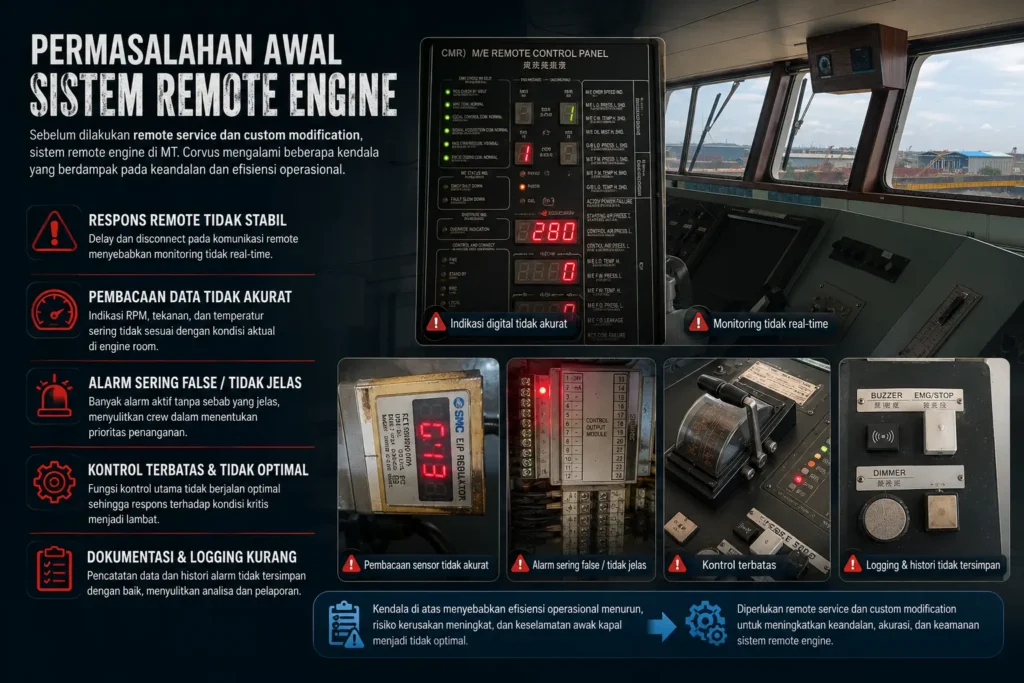
Permasalahan Awal Sistem Remote Engine MT Corvus
Saat dilakukan inspeksi awal, throttle main engine tidak dapat berfungsi dari seluruh station control, baik:
- Bridge / Anjungan
- Engine Control Room (ECR)
- Local Control
Beberapa bulan sebelumnya, pengoperasian kapal dilakukan secara manual langsung dari engine room. Kondisi ini tentu sangat berisiko terhadap efisiensi operasional dan keselamatan navigasi kapal.
Hasil pemeriksaan menunjukkan bahwa sistem mengalami gangguan komunikasi antara perangkat bridge, ECR, dan local station. Sistem komunikasi yang digunakan adalah jaringan CANBus, dimana seluruh perintah throttle, ahead-astern, serta feedback engine diproses secara digital melalui jaringan komunikasi tersebut.
Analisa Kerusakan Sistem CANBus
Tahapan awal pekerjaan difokuskan pada perbaikan komunikasi antar module.
Sistem komunikasi yang digunakan pada remote engine MT Corvus menggunakan jaringan CANBus sebagai media pertukaran data antar interface control. Untuk memahami prinsip dasar komunikasi CANBus marine system, pembaca dapat melihat referensi dari CAN in Automation (CiA) – CANBus Technical Reference.
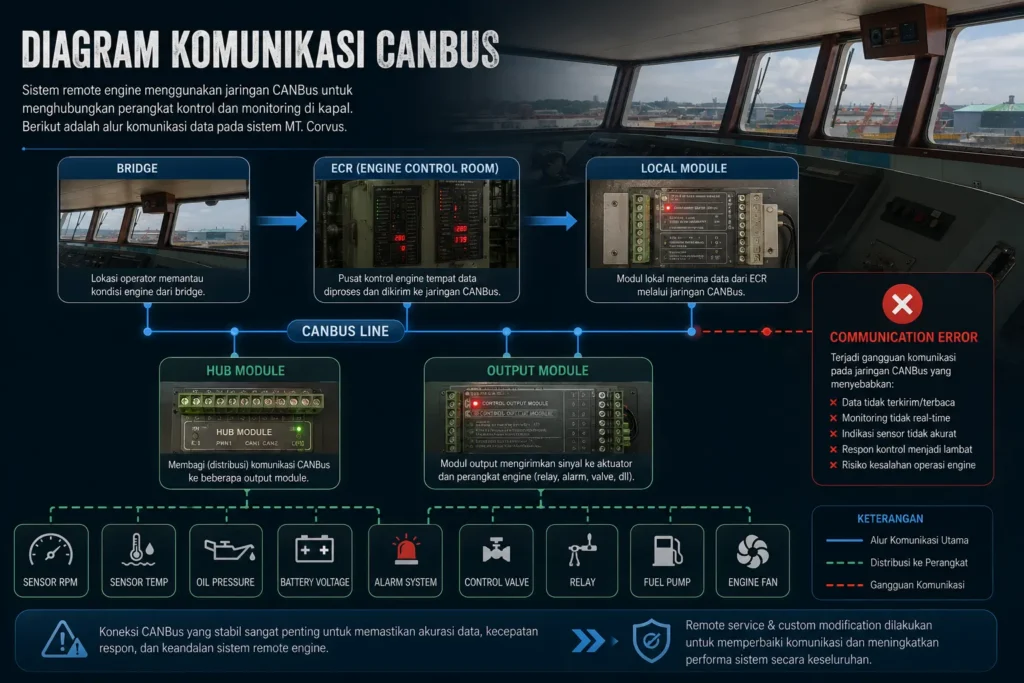
Pemeriksaan dilakukan pada:
- Bridge Interface
- ECR Interface
- Local Interface
- Output Control Module
- Actuator Governor
Berdasarkan hasil inspeksi, ditemukan adanya kesalahan wiring pada module hub komunikasi CANBus sehingga data antar perangkat tidak dapat ditransmisikan dengan benar. Selain itu, beberapa IC komunikasi dan tombol interface juga mengalami kerusakan.
Setelah dilakukan perbaikan wiring dan penggantian beberapa komponen elektronik, komunikasi antara bridge, ECR, dan local berhasil kembali normal.
Perintah dari anjungan sudah dapat diterima oleh sistem lokal.
Namun, ternyata muncul masalah lanjutan yang jauh lebih kompleks.
Masalah Baru: Converter CANBus Tidak Berfungsi
Walaupun komunikasi antar perangkat berhasil dipulihkan, module lokal masih belum mampu mengendalikan main engine.
Penyebab utamanya adalah kerusakan pada module converter CANBus.
Module ini memiliki fungsi penting untuk:
1. Mengubah Data CANBus Menjadi Sinyal Analog
Sinyal analog digunakan untuk:
- Mengontrol RPM main engine
- Mengatur actuator governor engine
Pada sistem ini, pengontrolan governor menggunakan konversi sinyal tegangan menjadi arus 4–20mA.
2. Mengubah Data CANBus Menjadi Sinyal Digital
Sinyal digital digunakan untuk:
- Mengaktifkan relay ahead
- Mengaktifkan relay astern
- Mengubah arah putaran shaft propeller melalui gearbox
Tanpa proses konversi ini, perintah throttle dan arah kapal tidak dapat diterjemahkan oleh sistem kontrol lokal.
Tantangan Besar: Spare Part Sudah Tidak Tersedia
Masalah menjadi semakin rumit karena module converter original sudah tidak diproduksi dan tidak tersedia di pasaran.
Hal ini memaksa tim teknisi untuk mencari solusi alternatif melalui pendekatan custom engineering.
Langkah pertama yang dilakukan adalah mencoba membuat custom converter pengganti.
Namun proses ini tidak sederhana.
Sistem CANBus pada remote engine memiliki struktur data dan coding yang kompleks. Setiap perangkat harus mampu membaca format data yang sama agar komunikasi dapat sinkron.
Custom module yang dibuat secara hardware sebenarnya sudah bekerja, tetapi data CANBus yang dihasilkan tidak dapat dikenali oleh perangkat existing lainnya.
Dengan kata lain:
- Hardware berhasil dibuat
- Namun protocol komunikasi digital tidak kompatibel
Tahap ini menjadi salah satu tantangan terbesar dalam pekerjaan retrofit sistem remote engine tersebut.
Solusi Retrofit Custom Remote Engine MT Corvus
Menjelang jadwal keberangkatan kapal, akhirnya diputuskan untuk melakukan pendekatan berbeda.
Alih-alih mempertahankan seluruh proses melalui CANBus, dilakukan modifikasi sistem dengan metode hybrid control.
Konsep retrofit yang diterapkan adalah:
Solusi Remote Engine MT Corvus: Digital Control Langsung Tanpa CANBus
Untuk fungsi ahead dan astern, sinyal digital dibuat langsung menuju relay control gearbox tanpa melalui komunikasi CANBus.
Pendekatan ini membuat proses switching arah propeller menjadi lebih sederhana dan stabil.
Kontrol RPM Menggunakan Sinyal 4–20mA
Pada sistem retrofit ini, kontrol RPM governor menggunakan metode konversi sinyal analog tegangan menjadi arus 4–20mA. Sistem current loop 4–20mA banyak digunakan pada industri otomasi karena stabil dan tahan terhadap noise sinyal. Referensi teknis mengenai sistem ini dapat dipelajari melalui Analog Devices – 4-20mA Current Loop Fundamentals.
Untuk kontrol RPM engine, digunakan sistem analog dengan proses:
- Throttle bridge menghasilkan sinyal tegangan 0–5V
- Sinyal dikonversi menjadi arus 4–20mA
- Sinyal 4–20mA dikirim ke governor actuator main engine
Metode ini jauh lebih fleksibel dan mudah dikalibrasi dibanding mempertahankan decoding CANBus original.
Data hasil pengujian menunjukkan bahwa sistem berhasil menghasilkan range sinyal governor yang stabil.
Proses Modifikasi dan Integrasi Sistem
Untuk merealisasikan sistem retrofit tersebut, dilakukan beberapa pekerjaan teknis, antara lain:
- Penarikan kabel baru dari bridge ke local control
- Pemasangan relay module ahead-astern
- Pemasangan DC/DC converter 24VDC ke 5VDC
- Instalasi Voltage to Current Converter
- Rewiring signal process
- Penggantian actuator electronic regulator
- Kalibrasi throttle signal
- Testing governor response
Material tambahan yang digunakan meliputi control cable, terminal cable, DC/DC module, serta V/I converter module.
Hasil Testing dan Commissioning
Setelah seluruh modifikasi selesai dilakukan, sistem diuji secara menyeluruh melalui beberapa tahapan commissioning, meliputi:
- Bridge Command Test
- Local Command Test
- Voltage to Current Process Test
- Input Process Test
- Ahead-Astern Control Test
- Solenoid Valve Test
- Governor Test
Seluruh pengujian dinyatakan PASS dan sistem remote engine kembali berfungsi normal.
Kini pengoperasian main engine dari bridge kembali dapat dilakukan dengan stabil tanpa perlu kontrol manual langsung di engine room.
Kesimpulan dari Perbaikan Remote Engine MT Corvus
Pekerjaan Remote Engine Service and Custom Modification pada MT. Corvus menjadi contoh nyata bagaimana pendekatan engineering custom dapat menjadi solusi ketika sistem original sudah obsolete dan spare part tidak lagi tersedia.
Dengan kombinasi analisa komunikasi CANBus, modifikasi sinyal analog 4–20mA, serta integrasi digital relay control, sistem remote engine berhasil dikembalikan ke kondisi operasional.
Pekerjaan ini juga menunjukkan bahwa dalam dunia marine automation, solusi terbaik tidak selalu berasal dari penggantian unit baru, tetapi seringkali dari kemampuan analisa sistem dan rekayasa modifikasi yang tepat.
Dalam sistem otomasi kapal, keandalan remote control engine menjadi bagian penting dari keselamatan navigasi dan operasional kapal. Standarisasi sistem marine automation juga mengacu pada regulasi internasional yang diterbitkan oleh International Maritime Organization (IMO).
Layanan Marine Automation dan Retrofit System
RoyenTech menyediakan layanan:
- Remote Engine Troubleshooting
- Governor Control System
- Marine Automation Repair
- CANBus Troubleshooting
- Retrofit Control System
- Engine Control Modification
- PLC dan Interface Repair
- Ship Electrical & Instrument Service
Untuk informasi lebih lanjut mengenai layanan engineering dan marine automation, kunjungi: